무슨 일이 있었나요?
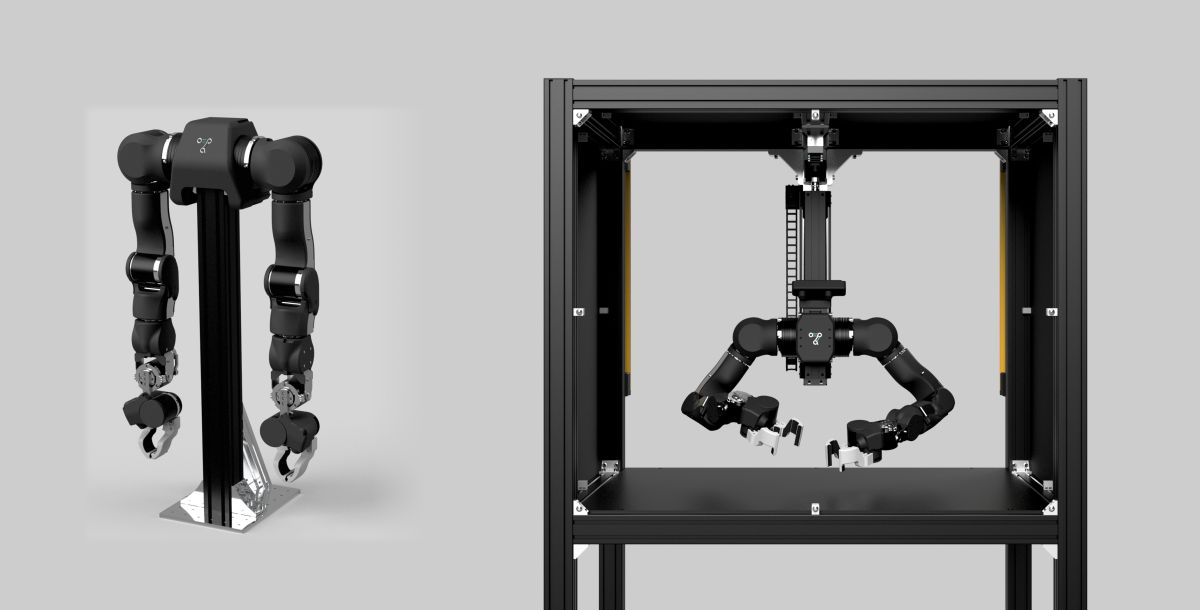
Enactic이라는 팀이 OpenArm이라는 로봇 팔 프로젝트를 깃허브에 전부 공개했어요. 하드웨어 설계도, 부품 목록(BOM), 조립 가이드, 제어 소프트웨어, 시뮬레이션 모델까지 통째로요. 사람 팔과 비슷한 크기와 관절 구조를 가진 "휴머노이드 팔"인데요, 이걸 개인이나 작은 연구실에서도 직접 만들어 쓸 수 있게 열어놨다는 게 핵심이에요.
왜 지금 주목해야 하냐면, 요즘 AI 업계의 다음 격전지가 "피지컬 AI(Physical AI)"거든요. 이게 뭐냐면, 챗봇처럼 화면 안에서만 노는 AI가 아니라 실제 물리 세계에서 물건을 잡고 옮기고 조립하는 AI를 말해요. 그런데 이 분야는 소프트웨어만 잘해서는 안 되고, 데이터를 모을 로봇 몸체가 있어야 해요. 그 몸체가 지금까지는 너무 비쌌어요. 산업용 협동로봇 팔 하나가 수천만 원이니까요. OpenArm은 그 진입장벽을 확 낮추겠다는 프로젝트예요.
7자유도(7DOF)가 뭐길래
자유도(Degree of Freedom)는 쉽게 말해 "독립적으로 움직일 수 있는 관절 수"예요. 사람 팔을 생각해보면 어깨가 세 방향으로 돌아가고, 팔꿈치가 굽혀지고, 손목이 세 방향으로 움직이죠. 합치면 7이에요. 그래서 7자유도 팔은 사람 팔의 움직임을 거의 그대로 흉내 낼 수 있어요.
6자유도만 있어도 공간상의 어떤 위치와 방향에는 도달할 수 있어요. 그런데 7번째 자유도가 있으면 "같은 위치에 손을 두고도 팔꿈치 위치를 바꿀 수 있는" 여유가 생겨요. 이걸 여유 자유도(redundancy)라고 하는데요, 장애물을 피하거나 사람 옆에서 자연스럽게 움직이는 데 꼭 필요해요. 사람이 컵을 잡을 때 팔꿈치를 살짝 옆으로 빼서 옆사람을 안 건드리는 거, 딱 그거예요.
하드웨어는 어떻게 생겼나요
OpenArm의 관절에는 준직접구동(Quasi-Direct-Drive, QDD) 방식의 모터가 들어가요. 이게 뭐냐면, 일반 로봇 팔은 모터에 감속기를 크게 물려서 힘을 키우는데, 그러면 힘은 세지지만 뻑뻑해져서 외부에서 밀었을 때 반응을 못 해요. QDD는 감속비를 낮게 가져가서 모터가 뒤로도 잘 돌아가게(backdrivable) 만든 방식이에요. 그래서 사람이 팔을 손으로 잡고 움직이면 부드럽게 따라오고, 뭔가에 부딪히면 모터 전류 변화로 그걸 감지할 수 있어요. 별도의 힘 센서 없이도 "접촉"을 느끼는 거죠. 이 특성 때문에 사람과 같은 공간에서 안전하게 쓸 수 있고, 뒤에서 설명할 데이터 수집 방식에도 딱 맞아요.
프레임은 알루미늄과 가공 부품 위주라서 3D 프린터 출력물 위주인 취미용 로봇보다 훨씬 튼튼하고, 수 킬로그램 수준의 물건을 들 수 있어요. 모터 통신은 CAN 버스로 하고, 제어는 일반 리눅스 PC에서 돌려요. 양팔 구성으로 만들면 사람처럼 두 손으로 협업하는 작업도 가능하고요. 전체 부품 비용은 산업용 로봇의 10분의 1 수준이라 연구실 예산으로 충분히 감당할 만한 선이에요.
소프트웨어와 시뮬레이션
리포지토리에는 ROS 2 패키지, URDF 모델(로봇의 관절과 링크 구조를 XML로 적어놓은 파일), MuJoCo와 Isaac Sim 같은 시뮬레이터용 자산이 들어 있어요. 그러니까 실물 없이도 시뮬레이션에서 먼저 정책을 학습시키고, 실물에 옮기는 Sim-to-Real 워크플로우를 바로 시도할 수 있어요.
가장 흥미로운 건 텔레오퍼레이션(원격 조작) 구성이에요. 똑같은 팔 두 쌍을 만들어서 하나는 "리더", 하나는 "팔로워"로 두는 방식인데요. 사람이 리더 팔을 손으로 움직이면 팔로워 팔이 그대로 따라 해요. 이때 관절 각도와 카메라 영상을 기록하면 그게 그대로 모방 학습(Imitation Learning) 데이터가 돼요. 요즘 로봇 AI에서 제일 뜨거운 ACT나 디퓨전 폴리시 같은 기법이 전부 이런 시연 데이터를 먹고 크거든요. 허깅페이스의 LeRobot 같은 프레임워크와 붙이면 데이터 수집부터 학습, 배포까지 한 번에 돌릴 수 있어요.
비슷한 프로젝트와 비교하면
오픈소스 로봇 팔은 이미 여럿 있어요. 허깅페이스가 미는 SO-100/SO-101은 부품비가 몇십만 원 수준으로 정말 싸지만, 서보모터에 3D 프린팅 프레임이라 장난감 크기고 힘도 약해요. 스탠퍼드의 ALOHA는 양팔 텔레옵으로 유명하지만 기성 로봇 팔을 사서 조립하는 구조라 비용이 꽤 나가요. OpenArm은 그 중간 지점을 노려요. 사람 크기, 실제 무게를 다룰 수 있는 힘, 그러면서도 설계까지 공개된 팔이요. 유니트리나 피규어 같은 회사들이 만드는 완제품 휴머노이드와는 달리 "팔만 떼서 연구용으로 쓴다"는 포지션도 명확하고요.
한국 개발자에게 주는 시사점
국내에도 로봇 스타트업이 빠르게 늘고 있고, 대기업들도 휴머노이드에 투자하고 있어요. 그런데 막상 "로봇 학습 데이터를 모아보자"고 하면 쓸 만한 하드웨어부터 막히는 경우가 많거든요. OpenArm 같은 프로젝트는 그 첫 단추를 끼워줘요. 임베디드나 ROS 경험이 있는 분이라면 조립부터 텔레옵 데이터 수집까지 해보는 것만으로도 포트폴리오가 확 달라질 거예요. 하드웨어 없이 시뮬레이션만 돌려보는 것도 충분히 의미 있고요. 대학 연구실이나 메이커 스페이스에서 한 대 만들어두면 팀 전체가 공유하는 실험 플랫폼이 되기도 해요.
정리하면
OpenArm은 "피지컬 AI를 하고 싶은데 로봇이 없어서 못 한다"는 사람들을 위한 공개 설계도예요. 사람 팔 크기의 7자유도 팔을 연구실 예산으로 만들 수 있다는 것 자체가 큰 변화고요.
여러분이라면 이런 팔로 어떤 작업을 먼저 가르쳐보고 싶으세요? 그리고 국내에서 로봇 하드웨어를 직접 만들 때 제일 큰 걸림돌은 뭐라고 생각하시나요?
🔗 출처: Hacker News