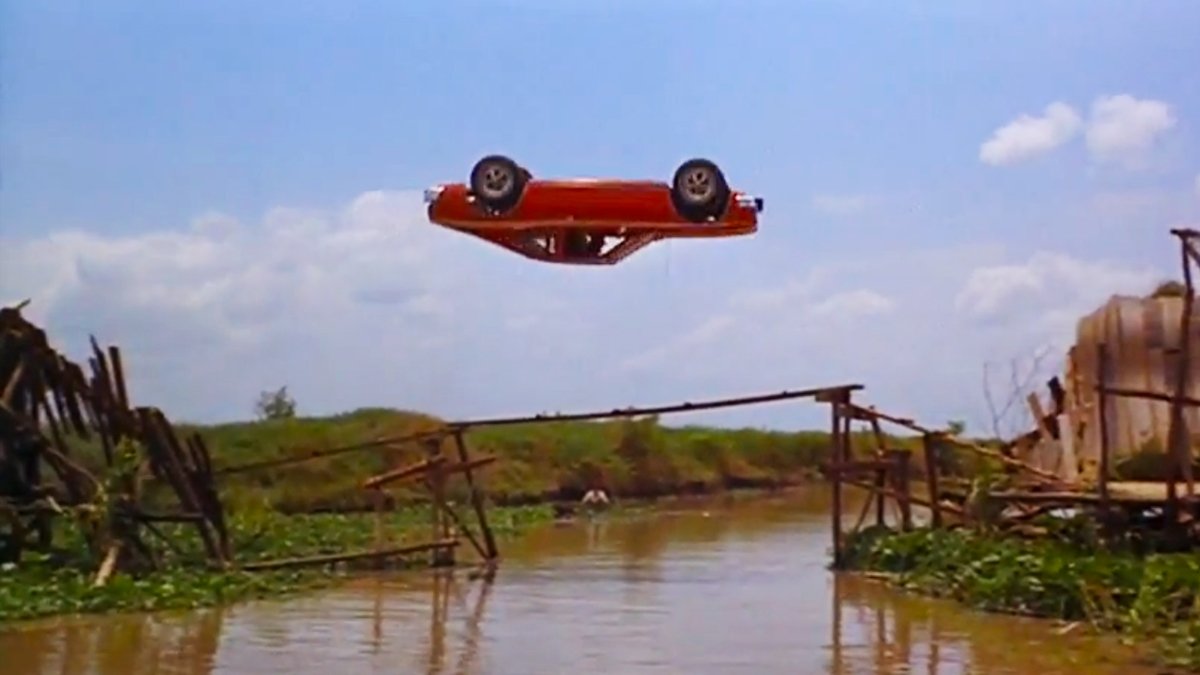
1974년 영화 《007 황금총을 가진 사나이》에는 지금 봐도 믿기 힘든 장면이 하나 있어요. 제임스 본드가 탄 자동차가 끊어진 다리를 향해 달려가더니, 공중에서 몸통을 축으로 360도 한 바퀴를 돌고 반대편에 그대로 착지하거든요. CG가 없던 시절이니 당연히 실제 촬영이고, 그것도 단 한 번의 테이크로 끝냈어요. 더 흥미로운 건 이 묘기가 스턴트맨의 감이 아니라 컴퓨터 시뮬레이션으로 먼저 '계산'된, 최초의 컴퓨터 모델링 스턴트로 꼽힌다는 점이에요. 이름은 애스트로 스파이럴(Astro Spiral)이에요.
어떤 스턴트였나요
원리는 단순해 보여요. 한쪽이 비틀려 올라간 경사대를 차가 타고 오르면 좌우 바퀴가 서로 다른 높이로 들리면서 차체에 회전이 걸려요. 그 상태로 날아오른 차가 공중에서 정확히 한 바퀴를 돈 뒤, 반대로 비틀린 착지 경사대가 받아 주는 구조죠. 1970년대 초 미국 휴스턴의 애스트로돔 경기장에서 열린 스턴트 쇼에서 처음 선보여서 이런 이름이 붙었고, 영화에서는 AMC 호넷이라는 소형차로 태국의 수로 위를 건넜어요.
말은 쉽지만 조건이 조금만 어긋나도 차는 반 바퀴만 돌아 지붕으로 떨어지거나, 한 바퀴를 넘게 돌아 버려요. 진입 속도, 경사대의 비틀림 각도, 차의 무게 배분이 전부 맞아떨어져야 하는 문제예요.
컴퓨터가 먼저 뛰어봤어요
이 문제를 푼 곳은 영화사가 아니라 미국 뉴욕주 버펄로의 코넬 항공연구소(CAL, 이후 Calspan)였어요. 여기 엔지니어 레이먼드 맥헨리는 원래 도로 안전을 연구하던 사람이에요. 차가 가드레일에 부딪히거나 도로 밖으로 튕겨 나갈 때 어떻게 움직이는지 예측하려고 HVOSM이라는 차량 동역학 시뮬레이션 프로그램을 만들어 두었죠.
이게 뭐냐면, 자동차를 수식 덩어리로 바꾼 거예요. 차체의 질량과 관성, 서스펜션의 스프링과 댐퍼, 타이어가 노면에서 받는 힘을 방정식으로 적고, 시간을 아주 잘게 쪼개서 '지금 상태에서 아주 짧은 시간 뒤에는 어디에 있을까'를 계속 계산해 나가요. 요즘 게임 물리 엔진이 매 프레임 하는 일과 본질적으로 같아요. 다만 당시에는 커다란 메인프레임 컴퓨터에서 한 번 돌리는 것도 만만치 않은 작업이었죠.
연구진은 이 모델에 비틀린 경사대를 넣고 가상의 차를 여러 번 날려 보면서 경사대 모양과 진입 조건을 찾아냈어요. 실제 차량도 계산에 맞춰 개조됐는데요, 좌우 무게 균형을 맞추려고 운전석과 핸들을 차 한가운데로 옮겼고, 진입 속도는 시속 60km대 중반(약 40마일)을 정확히 지켜야 했던 것으로 알려져 있어요. 그렇게 설계한 대로 만들고 설계한 속도로 달렸더니, 계산과 같은 궤적이 나온 거예요.
왜 이게 중요한 이야기일까요
그전까지 스턴트는 경험 많은 사람이 조금씩 시도해 보며 다듬는 영역이었어요. 애스트로 스파이럴은 순서를 뒤집었죠. 먼저 모델로 답을 구하고, 현실은 그 답을 확인하는 단계가 된 거예요. 지금 우리가 '시뮬레이션 주도 설계'나 '디지털 트윈'이라고 부르는 사고방식이 대중 앞에서 증명된 초창기 사례인 셈이에요.
또 하나 눈여겨볼 점은 출처예요. 이 기술은 오락용으로 만든 게 아니라 교통안전 연구의 부산물이었어요. 탄탄하게 검증된 범용 모델이 있으면 전혀 다른 문제에도 쓸 수 있다는 걸 보여주죠.
오늘날의 기술과 비교하면
지금은 같은 계보의 기술이 어디에나 있어요. 자동차 회사는 실제 충돌 시험 전에 가상 충돌을 수없이 돌리고, 자율주행 팀은 실도로보다 시뮬레이터에서 훨씬 많은 거리를 달려요. 로봇 분야에서는 MuJoCo나 Isaac Sim 같은 시뮬레이터에서 학습한 정책을 실제 로봇에 옮기는 방식이 흔해졌고요. 차이는 규모와 속도예요. 1970년대 모델은 지금 기준으로 보면 단순했지만, 문제를 잘 정의하고 실험으로 보정했기 때문에 충분히 정확했어요. 반대로 요즘은 계산 자원이 넘치다 보니 모델과 현실의 차이를 검증하는 일을 소홀히 하기 쉬워요. 로보틱스에서 말하는 '시뮬레이션과 현실의 간극' 문제가 바로 그거죠.
여담으로, 영화에서는 이 장면에 '뾰로롱' 하는 슬라이드 휘슬 효과음이 덧입혀졌어요. 목숨 걸고 찍은 정밀 공학의 결과물이 개그 장면처럼 보이게 됐다는 아쉬움이 지금까지도 따라다녀요.
한국 개발자에게 주는 시사점
물리 시뮬레이션을 직접 다루지 않더라도 얻어 갈 게 있어요. 배포 전에 스테이징에서 부하 테스트를 돌리고, 장애 상황을 미리 재현해 보는 일도 결국 '현실에서 뛰기 전에 모델에서 먼저 뛰어 보는' 같은 발상이거든요. 중요한 건 모델의 정교함보다 모델이 현실과 맞는지 확인하는 습관이에요.
자율주행, 로보틱스, 게임 물리 쪽에 관심 있는 분이라면 간단한 차량 모델을 직접 짜 보는 것도 좋은 공부예요. 질량 하나에 스프링과 댐퍼를 달고 시간 적분을 돌려 보는 수십 줄짜리 코드만으로도, 50년 전 엔지니어들이 무엇을 계산했는지 감이 와요.
마무리
한 줄로 정리하면, 영화사에 남은 이 점프는 대담함이 아니라 계산이 만든 장면이었어요. 여러분의 업무에서 '일단 해 보기' 대신 '먼저 시뮬레이션해 보기'가 통했던 경험, 혹은 시뮬레이션만 믿다가 낭패를 본 경험이 있다면 들려주세요.
🔗 출처: Hacker News