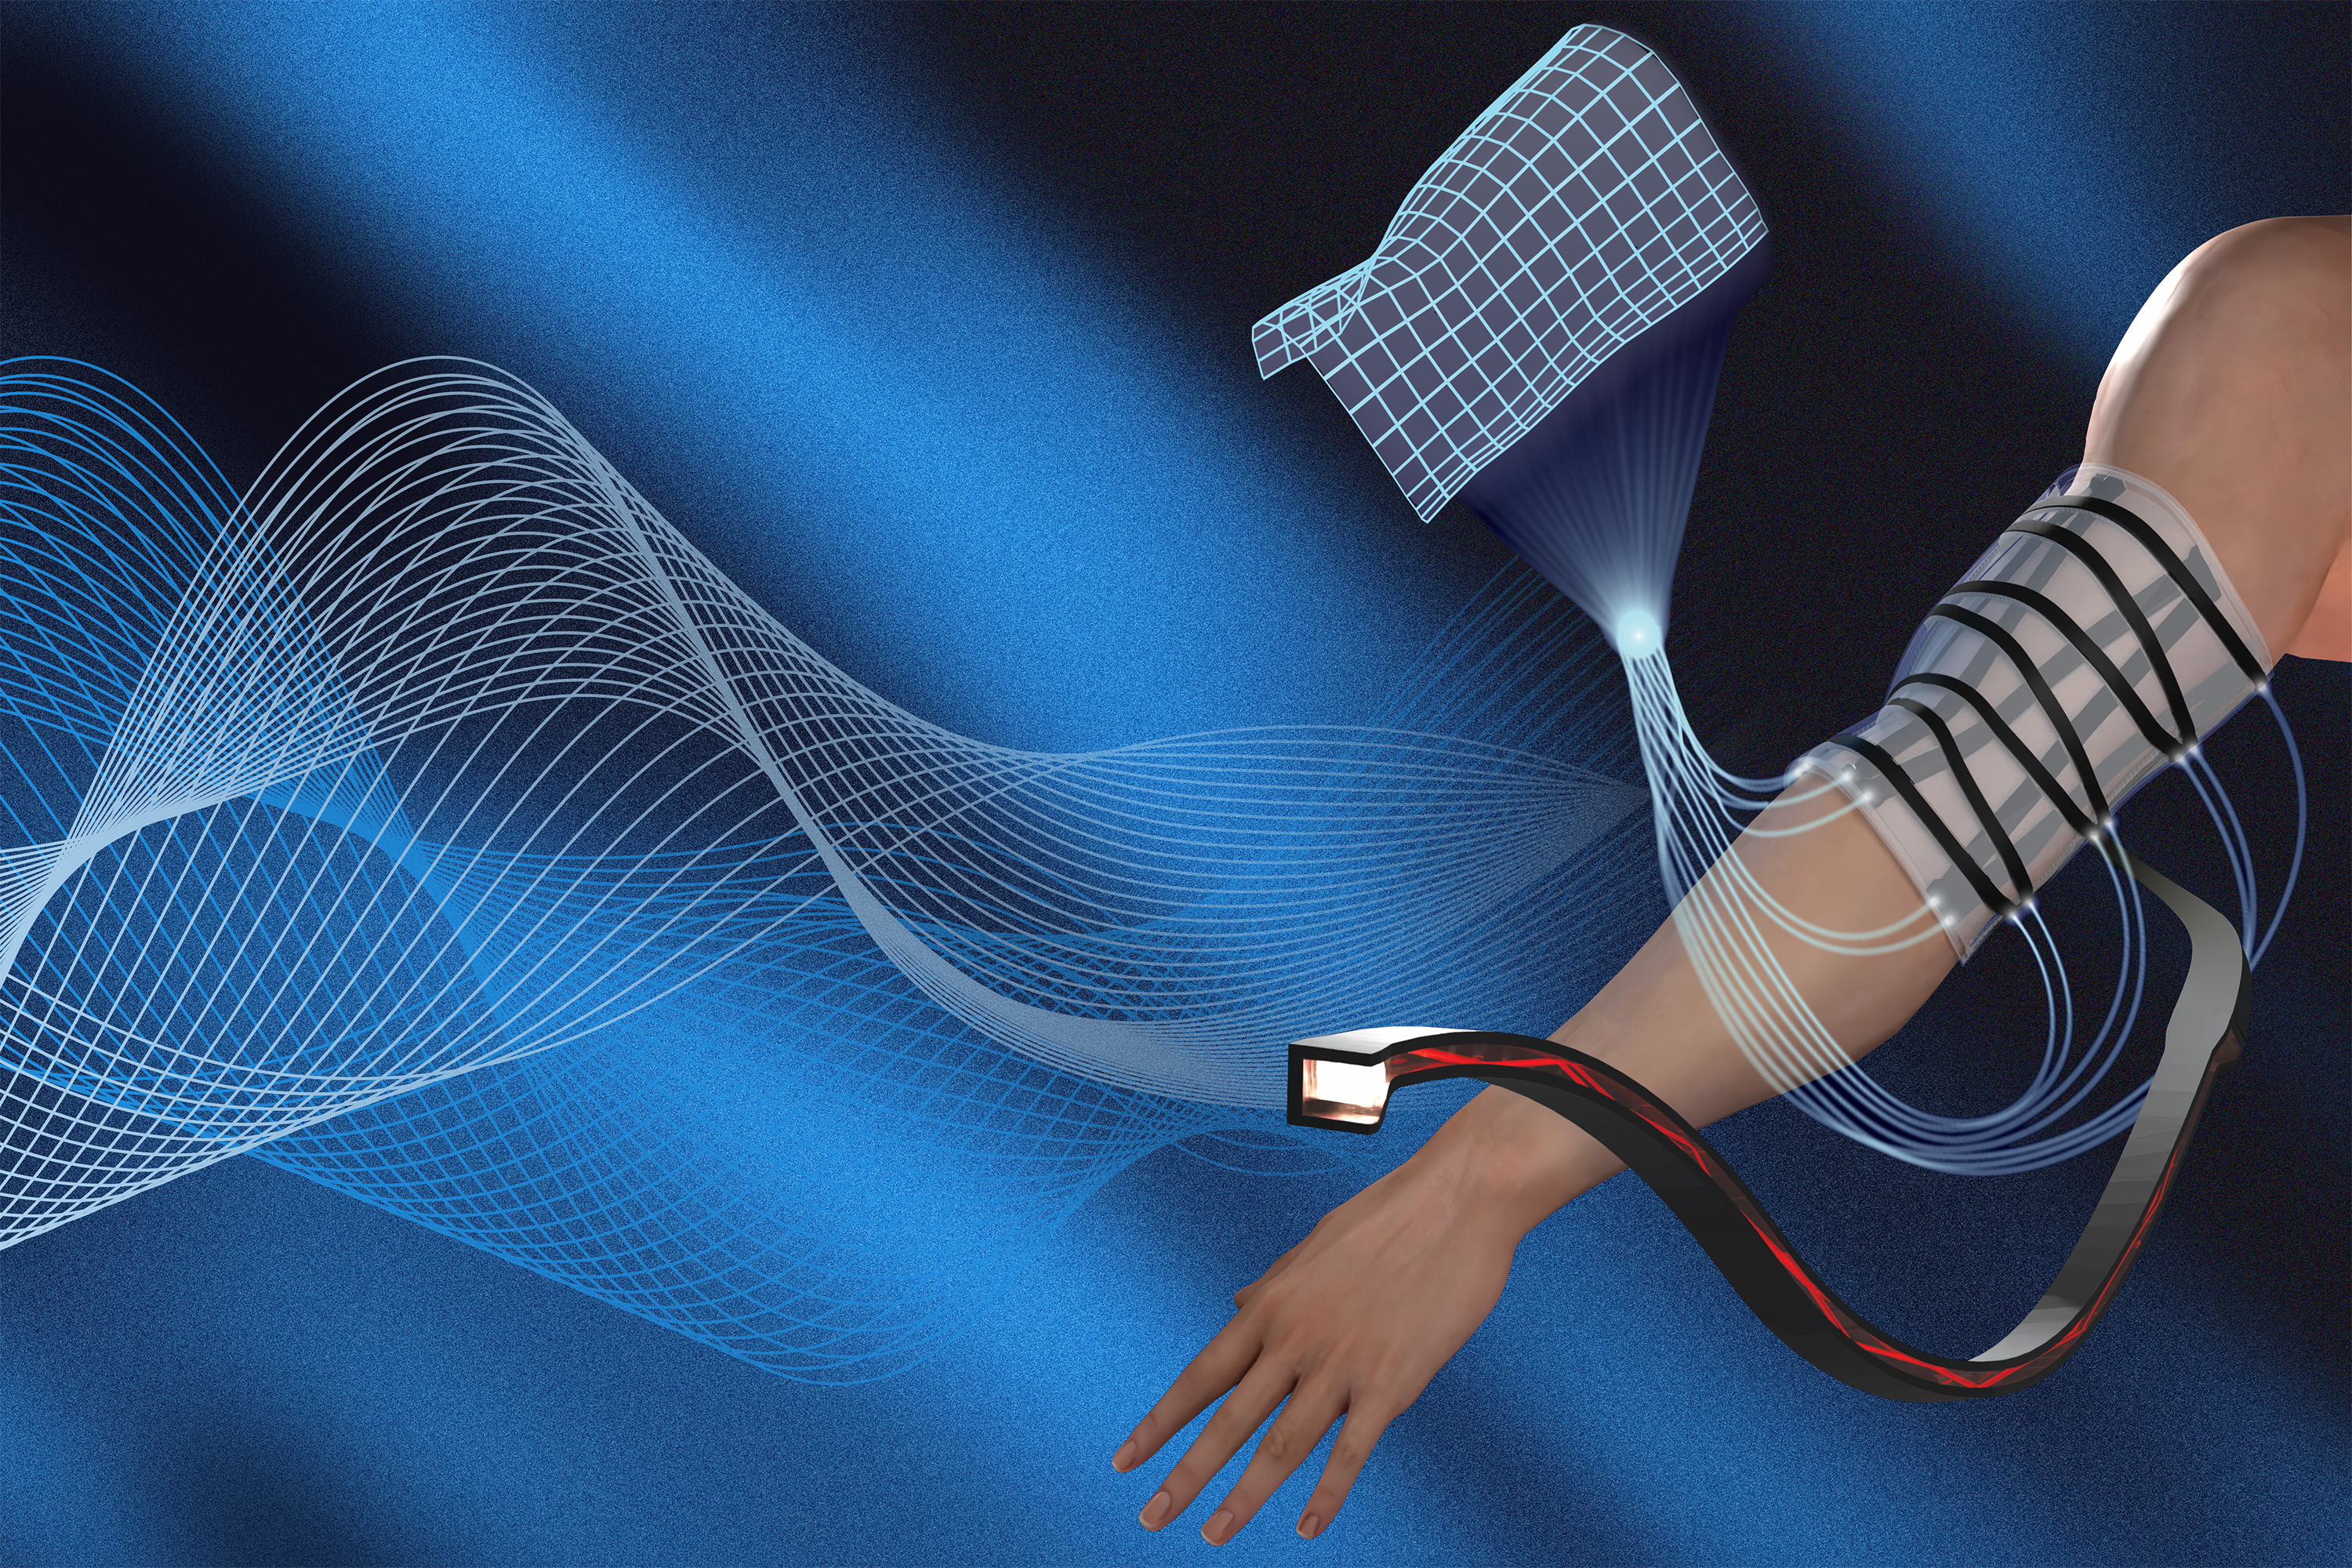
MIT 연구진이 자신이 구부러지고 비틀리는 모양을 디지털로 재구성하는 유연한 센싱 시트를 개발했다. 시트가 어떤 형태로 접히면, 그 변형을 거의 실시간으로 가상의 3차원 이미지로 되살려낸다. 기계공학 대학원생 Qifan Yu를 비롯해 대학원생 Nina Cao, 조교수 Kaitlyn Becker가 참여한 이 연구는 학술지 Advanced Intelligent Systems에 발표됐으며, 일부는 MathWorks의 지원을 받았다.
발상 자체는 모션 캡처 의류와 비슷하다. 기존 모션 캡처 슈트는 사람의 움직임을 추적해 가상 아바타로 옮기기 위해 딱딱한(rigid) 센서를 의복의 특정 위치에 바느질해 넣는다. 반면 이번 설계는 부드럽고 신축성 있는 시트 전체에 지그재그로 배치된 여러 개의 소프트 광섬유를 사용한다. 시트가 휘면 섬유도 함께 휘고, 섬유를 지나는 빛의 패턴이 달라진다. 연구진은 이렇게 변하는 빛의 패턴을 즉석에서 해석해, 시트가 움직이는 대로 똑같이 움직이는 디지털 이미지를 만들어내는 알고리즘을 개발했다.
광섬유를 센서로 바꾼 두 가지 변형
광섬유(도파관)는 유리 같은 투명한 코어를 어둡고 불투명한 클래딩으로 감싼 구조다. 한쪽 끝으로 빛을 보내면 어두운 클래딩이 빛을 매끈한 코어 안에 가둬 거의 손실 없이 통과시키며, 이 원리가 초고속 데이터 전송과 통신용 광케이블에 쓰인다. 과학자들은 이 도파관을 단순한 형상 센서로도 실험해 왔다. 섬유가 휘면 반대편으로 빠져나오는 빛의 양이 줄어들기 때문에, 나오는 빛의 양으로 휜 정도를 가늠할 수 있는 것이다. Yu는 "사람들은 도파관으로 선(line)의 형태를 감지해 로봇 팔이 어떻게 휘는지 보는 데 적용해 왔지만, 표면 전체의 3차원 형상을 재구성하는 데는 쓰지 못했다"며 이번 연구의 목표가 바로 그 지점이라고 설명한다.
연구진은 광섬유를 직접 제작하되 두 가지를 바꿨다. 먼저 딱딱한 유리 대신 투명하고 유연한 고무를 코어로, 같은 고무 소재를 검게 염색해 클래딩으로 썼다. 둘째로 코어의 한쪽 면만 일부러 거칠게 처리했다. 한쪽이 더 거칠면, 섬유가 거친 면 쪽으로 휠 때 빛이 그 표면에서 산란해 빠져나오는 빛의 총량이 달라지고, 같은 각도라도 매끈한 면 쪽으로 휠 때와는 다른 값이 나온다. 결과적으로 이 '반쪽만 거친' 섬유는 휘는 방향까지 구분하는 양방향 센서로 작동한다.
지그재그 배치와 재구성 정확도
연구진은 이런 양방향 섬유를 실리콘 시트에 어떻게 배열해야 형상을 잘 복원하는지 시뮬레이션으로 탐색했다. 단순한 바둑판 무늬부터 교차하는 지그재그 패턴까지 여러 배치를 비틀고 접어 보며 각 섬유에서 나오는 빛을 측정하고, 이를 각 섬유의 휨 정도로 환산한 뒤 합쳐 전체 3차원 형상을 재구성해 원래 모양과 비교했다. 그 결과 특정 간격의 지그재그 배치가 원형을 가장 잘 되살렸다. 이어 실제 시트를 같은 패턴으로 제작하고, 각 섬유 한쪽 끝에 LED를, 반대쪽에 광센서를 달아 외부 회로기판에 연결해 빛 신호를 수집·증폭했다. 시트를 대각선으로 접었다가 반대 방향으로 다시 접자 가상의 쌍둥이가 거의 실시간으로 그 변화를 따라 움직였다.
정확도는 3D 프린팅한 틀에 시트를 올려놓고 디지털 재구성 결과와 실제 형상의 차이를 측정하는 방식으로 검증했다. Yu에 따르면 실제 표면과 재구성된 표면 사이 거리로 정의한 오차가 0.4센티미터 미만으로, 1~2센티미터 수준인 기존 딱딱한 센서 기반 설계보다 낮았다. 또한 섬유 몇 가닥이 잘리거나 끊겨도 남은 섬유만으로 전체 형상을 정확히 복원할 수 있어 손상에 강했다. Yu는 "완전히 부드럽고 신축성 있는 센싱 표면을 지향하기 때문에 사람이나 부드러운 환경과 상호작용할 때 더 안전할 수 있다"고 말한다.
게임 조작부터 재활 기록까지
연구진은 이 시트를 편하게 착용하는 유연한 의복 형태로 만들어 비디오 게임 캐릭터나 원격 조종 로봇을 몸으로 조작하는 데 쓰거나, 팔다리에 감아 재활 과정의 움직임과 가동 범위를 기록하는 용도를 구상한다. 실무적으로 눈여겨볼 지점은 물리치료 영역이다. Becker는 이 센싱 시트가 물리치료사의 역량을 보완해 환자의 진전을 추적·정량화하도록 돕고, "오늘의 평가를 두 달 전, 수백 번의 진료 전 상태와 더 정확하게 비교"하게 해 줄 수 있다고 본다.
다만 현 단계는 어디까지나 프로토타입이다. 광섬유 두께가 아직 1밀리미터여서, 연구진은 먼저 이를 머리카락보다 가는 수십 마이크로미터 수준으로 얇게 만드는 최적화를 과제로 꼽는다. 섬유가 가늘어져야 하나의 의복에 훨씬 더 많은 섬유를 심어 형태 변화를 정밀하게 감지할 수 있기 때문이다. 정확도가 기존 기술과 '적어도 대등한' 수준이라는 연구진의 표현처럼, 소프트 센싱이 딱딱한 센서를 당장 대체하기보다는 안전성과 착용감이라는 다른 축에서 가치를 더하는 방향으로 읽는 편이 현실적이다. 한국의 재활·웨어러블·로봇 인터페이스 개발자라면 센서의 절대 성능뿐 아니라 '부드러움'과 '손상 내성'이 만들어내는 활용 가능성을 함께 저울질해 볼 만하다.