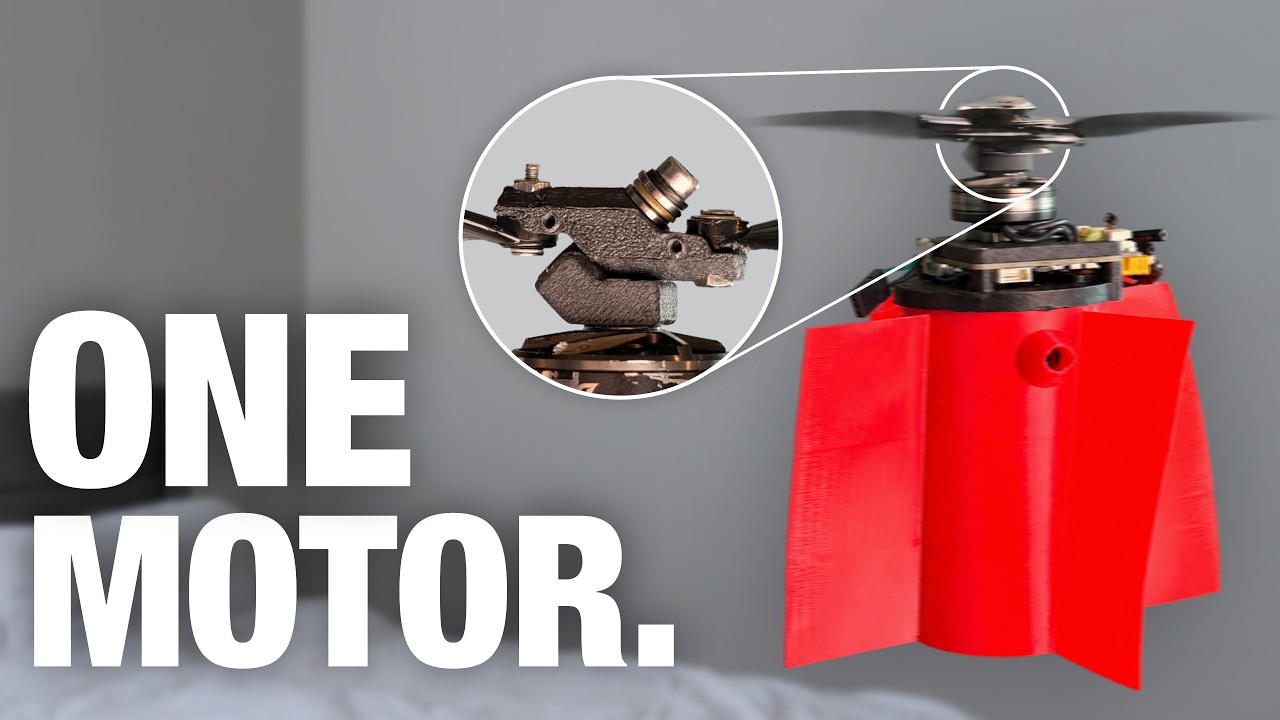
무슨 일이 있었나요?
한 메이커가 모터 단 하나로 나는 드론을 직접 만들어 영상으로 공개했어요. 우리가 흔히 보는 드론은 거의 다 프로펠러가 4개 달린 쿼드콥터잖아요. 그런데 왜 굳이 하나로 날려 보려 했을까요? 그리고 그게 왜 그렇게 어려울까요? 이 질문을 따라가다 보면 드론, 더 나아가 제어 공학의 핵심 아이디어를 꽤 깔끔하게 이해할 수 있어요.
쿼드콥터는 왜 모터가 4개일까요?
모터가 프로펠러를 돌리면 몸체는 반대 방향으로 돌려는 힘을 받아요. 이걸 반토크(반작용 토크)라고 해요. 바퀴 달린 사무실 의자에 앉아 손에 든 무거운 물건을 빠르게 돌리면 의자가 반대쪽으로 빙글 돌죠? 그것과 같은 원리예요.
쿼드콥터는 프로펠러 2개는 시계 방향, 2개는 반시계 방향으로 돌려서 이 반토크를 서로 상쇄해요. 기울이거나 방향을 틀고 싶을 때는 각 모터의 속도를 조금씩 다르게 해요. 앞쪽 모터를 약하게, 뒤쪽 모터를 강하게 돌리면 앞으로 기울면서 전진하는 식이에요. 기계적으로 움직이는 부품은 모터 4개가 전부고, 나머지는 비행 컨트롤러 소프트웨어가 다 처리해요. 쿼드콥터가 이렇게 대중화된 것도 이 기계적 단순함 덕분이에요.
모터가 하나면 뭐가 문제일까요?
크게 두 가지 문제가 생겨요.
첫째, 반토크를 상쇄할 방법이 없어요. 그래서 헬리콥터는 꼬리 로터를 달아요. 꼬리에서 옆으로 바람을 밀어 몸체가 도는 걸 막는 거죠. 그런데 꼬리 로터도 결국 또 하나의 회전 장치예요.
둘째, 자세를 제어하기 어려워요. 모터 하나로 바꿀 수 있는 건 '얼마나 세게 돌리느냐' 하나뿐이에요. 뜨는 힘은 조절할 수 있지만, 앞뒤 좌우로 기울이려면 추력의 방향이나 분포를 바꿔야 하거든요. 헬리콥터는 스와시플레이트라는 복잡한 기계 장치로 날개가 돌아가는 위치마다 각도를 바꿔서 이 문제를 풀어요.
그래서 어떻게 날리는 걸까요?
영상 속 기체가 정확히 어떤 방식을 썼는지는 영상을 직접 보시는 게 가장 정확해요. 다만 이 분야에서 알려진 접근법은 크게 세 가지예요.
1. 몸체가 도는 걸 받아들이기. 반토크를 없애려 애쓰지 않고 몸체 전체가 빙글빙글 돌게 두는 방법이에요. 단풍나무 씨앗이 뱅글뱅글 돌며 떨어지는 모습에서 영감을 받은 '모노콥터'가 이 계열이에요. 2016년 ETH 취리히가 공개한 Monospinner는 움직이는 부품이 프로펠러 하나뿐인데도 제자리 비행에 성공했어요. 핵심은 타이밍이에요. 몸체가 돌면 추력이 기울어진 방향도 같이 돌거든요. 그래서 추력이 원하는 쪽을 향하는 순간에 살짝 세게, 반대쪽을 향할 때 약하게 돌리면 평균적으로 그쪽으로 움직이게 돼요.
2. 한 바퀴 안에서 모터 토크를 흔들기. 펜실베이니아대 연구진이 발표한 '스와시플레이트 없는 로터'가 대표적이에요. 프로펠러가 한 바퀴 도는 동안 모터 토크를 아주 빠르게 올렸다 내렸다 하면, 비스듬한 경첩으로 연결된 날개가 관성 때문에 뒤처지거나 앞서면서 각도가 저절로 바뀌어요. 헬기의 복잡한 기계 장치를 모터 제어 소프트웨어로 대체한 셈이에요. 다만 이것만으로는 반토크 문제가 남아서, 다른 방법으로 따로 보완해야 해요.
3. 날개로 바람 방향 꺾기. 덕트팬 아래 작은 날개(베인)를 달아 바람 방향을 바꾸는 방식이에요. 그런데 베인을 움직일 서보 모터가 따로 필요해서 '이걸 정말 모터 하나라고 할 수 있나?' 하는 논쟁이 붙기도 해요.
어느 방식이든 엄청나게 빠르고 정밀한 제어가 필요하다는 건 같아요. 빠르게 도는 몸체의 현재 각도를 자이로 센서로 실시간 추정하고, 딱 맞는 순간에 모터 출력을 바꿔야 하거든요. 제어 루프가 조금만 늦어도 추력이 엉뚱한 방향으로 나가 버려요.
업계 맥락: 장난감일까, 연구 주제일까?
실용성만 보면 쿼드콥터를 대체할 일은 아마 없을 거예요. 그래도 연구 가치는 꽤 커요. 큰 프로펠러 하나는 작은 프로펠러 여러 개보다 공기역학적으로 효율이 좋아요. 헬리콥터가 큰 로터 하나를 쓰는 것도 같은 이유예요. 부품이 적으면 무게와 비용도 줄어서 초소형 드론에 유리하고요.
흥미로운 연결고리도 하나 있어요. ETH 취리히는 2014년에 쿼드콥터가 프로펠러를 1~3개 잃어도 몸체를 회전시키며 비행을 이어 가는 제어 기법을 발표했어요. 단일 모터 비행 연구가 사실상 '고장 난 드론을 안전하게 내려앉히는 기술'과 맞닿아 있는 거죠.
한국 개발자에게 주는 시사점
하드웨어를 다루지 않더라도 챙겨 갈 교훈이 있어요. 바로 '기계의 복잡함을 소프트웨어로 옮긴다'는 설계 철학이에요. 쿼드콥터 자체가 헬기의 스와시플레이트를 모터 4개와 소프트웨어로 바꾼 결과물이고, 단일 모터 드론은 그 생각을 한 단계 더 밀어붙인 거예요. 우리가 하는 소프트웨어 설계에서도 '복잡도를 어디에 둘 것인가'는 늘 핵심 질문이죠.
임베디드나 제어에 관심이 있다면 Betaflight, PX4, ArduPilot 같은 오픈소스 비행 컨트롤러 코드를 읽어 보길 추천해요. PID 제어, 센서 융합, 실시간 처리 같은 개념을 실제로 동작하는 코드로 배울 수 있거든요. 직접 날리기 전에 Gazebo 같은 시뮬레이터로 먼저 실험해 보면 프로펠러에 손 다칠 일도 줄어요. 실제로 날릴 때는 국내 드론 비행 규정을 꼭 확인하세요.
마무리
한 줄 정리: 모터 하나 드론은 '부품을 줄이는 대신 제어를 극한까지 정교하게' 만드는 실험이고, 그 아이디어는 드론 고장 대응 기술로까지 이어져요.
여러분이 하는 일에서도 하드웨어나 인프라의 복잡함을 소프트웨어로 흡수한 사례가 있었나요? 반대로 소프트웨어로 풀려다 오히려 더 복잡해졌던 경험도 궁금해요!
🔗 출처: Hacker News